扫地机器人
摘要:本文为凌讯微电子智能终端专题文章,详解扫地机器人锂电池供电、LDS/视觉导航与多电机清扫的系统拓扑原理,覆盖家庭住宅、办公商用、公寓民宿、智能全屋联动、扫拖一体深度清洁等场景,提供高压SJ/SiC MOS、低压LV MOS、光耦与整流桥器件选型清单,为扫地机器人主控供电、行走/边刷/滚刷电机驱动与充电管理方案设计、器件选型提供参考。
一、产品定义
产品概述:扫地机器人是一款自主移动清洁机器人,以主控MCU/SoC为控制核心,搭载锂电池供电;通过激光雷达LDS、视觉摄像头、悬崖传感器、碰撞传感器、轮速编码器完成环境感知与地图构建;驱动左右行走轮电机、边刷电机、滚刷电机、吸尘风机完成清扫作业;可自动规划路径、避障、回充;支持APP远程控制,具备扫地、拖地、扫拖一体功能。
基础电气规格
- 供电电池:锂电池组 14.4V‑18.5V
- 主控单元:ARM Cortex‑A 主控 + 运动控制MCU
- 导航方案:LDS激光导航 / VSLAM视觉导航 / 随机导航
- 执行电机:左右行走轮、边刷、滚刷、吸尘风机、水箱水泵(拖地款)
- 传感器组:激光雷达、摄像头、碰撞开关、悬崖红外传感器、陀螺仪、里程计、灰尘传感器
- 充电方式:自动回充基站,DC‑DC充电管理+BMS电池保护
- 通讯方式:Wi‑Fi、蓝牙,手机APP控制
- 保护功能:过充、过放、过流、堵转保护、防跌落、防缠绕
- 工作模式:自动清扫、定点清扫、沿边清扫、分区清扫、拖地模式
二、扫地机器人系统拓扑原理图(锂电池供电+多电机驱动)
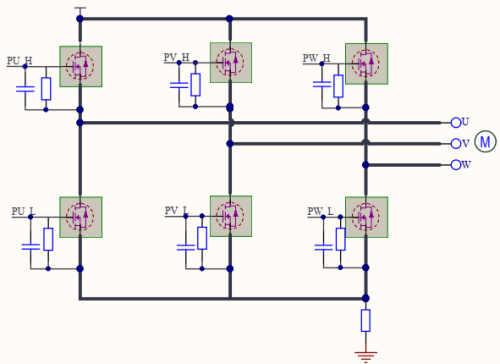
拓扑工作原理:锂电池+BMS输出电源,经过DC‑DC多路降压转换为主控、传感器、电机供电;激光雷达、视觉摄像头、红外悬崖、碰撞传感器采集环境数据上传至主控SoC;主控完成地图建模、路径规划、避障算法运算;输出信号到电机驱动模块,控制行走轮、边刷、滚刷、吸尘风机运转清扫;Wi‑Fi蓝牙模块完成与手机APP通讯;电量偏低时机器人导航回到充电基站自动补电。
三、应用场景分类
1、家庭住宅场景
- 客厅、卧室、厨房、阳台地面自动清扫、拖地,毛发灰尘清洁
- 定时预约清扫,无人在家自动完成全屋保洁
2、办公商用场景
- 小型办公室、会议室地面自动清扫
- 门店商铺、展厅低人流量时段保洁作业
3、公寓民宿场景
- 民宿客房、长租公寓日常地面清洁维护
4、智能全屋联动场景
- 智能家居生态联动,语音控制启动清扫任务
- 地图分区清扫,指定房间打扫,避开地毯、门槛区域
5、扫拖一体深度清洁
- 湿拖模式去除地面顽固污渍,自动洗拖布基站款深度清洁
四、功率器件选型推荐表
下表为扫地机器人推荐功率器件:高压半桥SJ/SiC MOS、低压半桥LV MOS、光耦及整流桥,适配行走轮/边刷/滚刷电机驱动与充电管理方案选型。
| 应用位置 | 类型 | 型号 | 规格 | 封装 | 备注 |
|---|---|---|---|---|---|
| 高压半桥 | SJ MOS | LC65R040B | 35mR/650V | TO247 | 半桥开关管 |
| 高压半桥 | SJ MOS | LC60R130F | 130mR/650V | TO220F | 半桥开关管 |
| 高压半桥 | SJ MOS | LC65R600F | 520mR/650V | TO220F | 半桥开关管 |
| 高压半桥 | SJ MOS | LC65R600D | 520mR/650V | TO252 | 半桥开关管 |
| 高压半桥 | HV MOS | CS10N65A2 | 460mR/650V | TO220F | 半桥开关管 |
| 高压半桥 | HV MOS | CS30N65A6 | 255mR/650V | TO247 | 半桥开关管 |
| 高压半桥 | SiC MOS | LSC380M65D | 360mR/650V | TO252 | 半桥开关管 |
| 高压半桥 | SiC MOS | LSC040M65B | 35mR/650V | TO247 | 半桥开关管 |
| 低压半桥 | LV MOS | LG120N085AG | 4.2mR/120V | PDFN5*6 | 半桥开关管 |
| 低压半桥 | LV MOS | LG50N15AD | 15.6mR/150V | TO252 | 半桥开关管 |
| 低压半桥 | LV MOS | LT80N04AG | 5.5mR/40V | PDFN5*6 | 半桥/Vbus开关管 |
| 低压半桥 | LV MOS | LG160N06AD | 2.2mR/60V | TO252 | 半桥开关管 |
| 高压隔离 | 光耦 | EL357/3516 | C档 | SOP-4 | 过零采集/可控硅隔离驱动 |
| 前级整流 | 整流桥 | GBP510 | 5A/1000V | GBP | 整流桥 |
| 前级整流 | 整流桥 | MSB30B | 3A/1KV | UMSB | 整流桥 |
| 前级整流 | 整流桥 | KBP810 | 8A/1000V | KBP | 整流桥 |
← 左右滑动查看完整器件选型表格 →
五、常见FAQ
Q1:扫地机器人为什么采用锂电池+BMS供电?
A:锂电池能量密度高、可自动回充,配合BMS电池保护实现过充过放与防跌落,保证续航与安全。
Q2:行走轮、滚刷等电机驱动如何选型?
A:低电压电机选用低导通内阻的LV MOS(如LG160N06AD、LT80N04AG)做H桥驱动,兼顾效率与堵转保护。
Q3:为什么要设置堵转与防跌落保护?
A:滚刷/边刷卡异物或跌落台阶会造成电机过载或摔损,堵转与悬崖红外检测可及时停机,延长寿命并避免损坏。
本文为凌讯微电子【智能终端/电机驱动】专题技术文章。如需了解智能硬件与电机驱动方案,可浏览网站BLDC无刷电机驱动、锂电池BMS保护选型指南,也可查看【电源类】、【电池类(BMS)】栏目其他选型资料。
来源:广东凌讯微电子
编辑:技术部